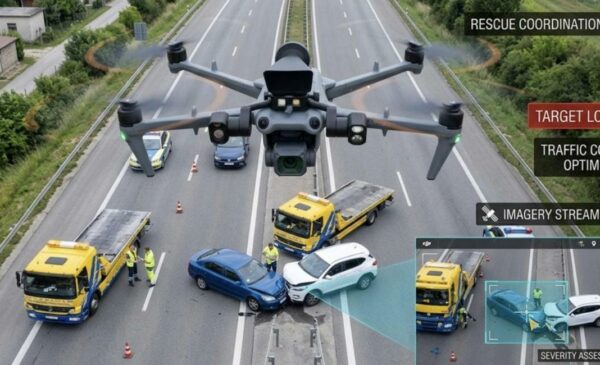
Исследователи из Университета Чонбук в Южной Корее создали программную архитектуру, в которой несколько автономных дронов могут одновременно вылетать на разные аварии, распознавать происшествия с воздуха и отправлять готовые отчёты спасательным службам. Работа опубликована в Scientific Reports.
Система получает текст экстренного вызова, извлекает из него координаты и характер происшествия, а затем распределяет дроны по задачам. В воздухе модель компьютерного зрения YOLOv11n ищет аварии и возгорания, после чего BLIP-2 превращает кадры в текстовое описание обстановки.
Если несколько аппаратов видят одно событие, система объединяет отчёты: за основу берёт наиболее уверенное описание и дополняет его важными деталями из других наблюдений. Затем сводка озвучивается и направляется в ближайший центр реагирования.
Команду из четырёх дронов проверили в симуляторе Gazebo на четырёх одновременных происшествиях. Для полётов использовались ArduPilot и MAVROS, а модули обменивались данными через ROS и MQTT; BLIP-2 дополнительно дообучили на 1783 парах «изображение—подпись» и оценили на 254 примерах.
Пока это подтверждение концепции в моделировании, а не готовая эксплуатационная система. Учёным ещё предстоит проверить её в реальных условиях — при плохой погоде, нестабильной связи и большом числе аварий.
Дроны в системе не просто летят к месту вызова: они работают как распределённая команда, где один аппарат может подтвердить или уточнить данные другого. Такой подход снижает риск ошибки из-за единственного ракурса или плохого кадра.
YOLOv11n — «nano»-версия детектора объектов: она создана для работы на маломощных устройствах, что важно для бортовой электроники дрона, где нет ресурсов полноценного сервера
Если заметили ошибку в тексте, нажмите комбинацию Shift + Enter или по ссылке Отправить, что бы нас проинформировать.